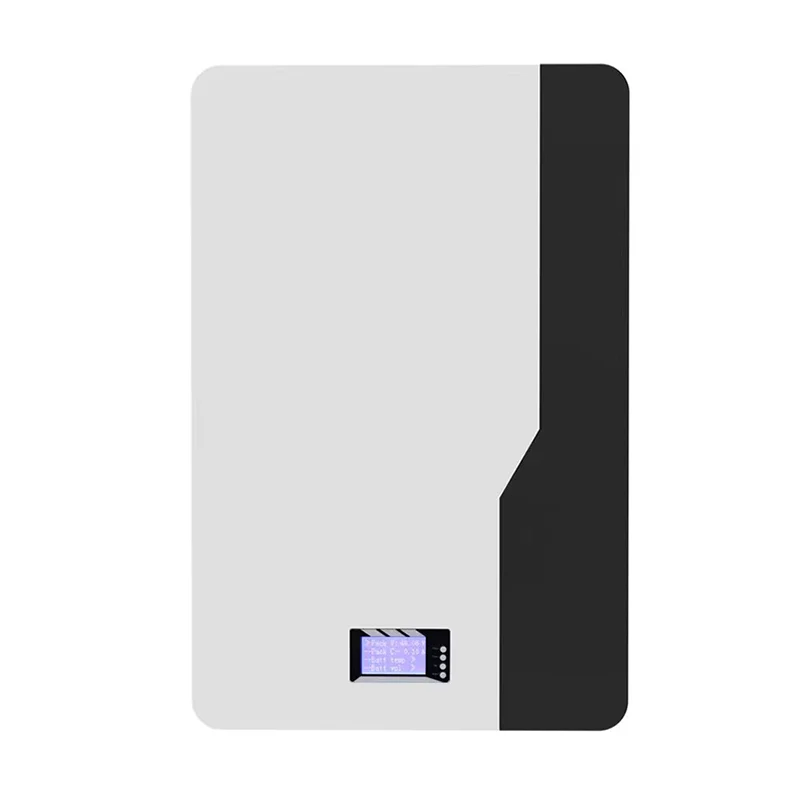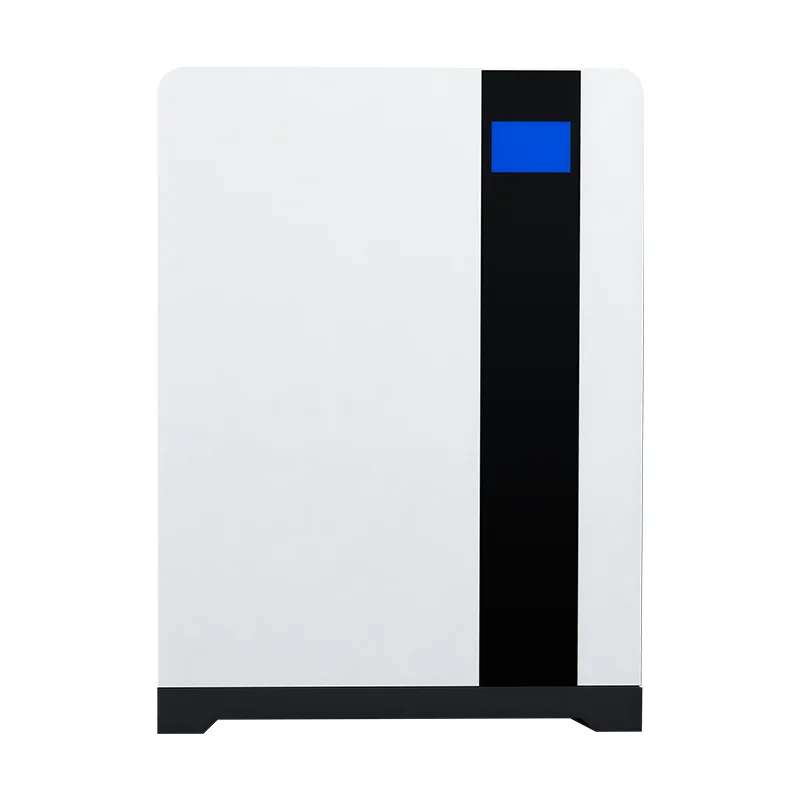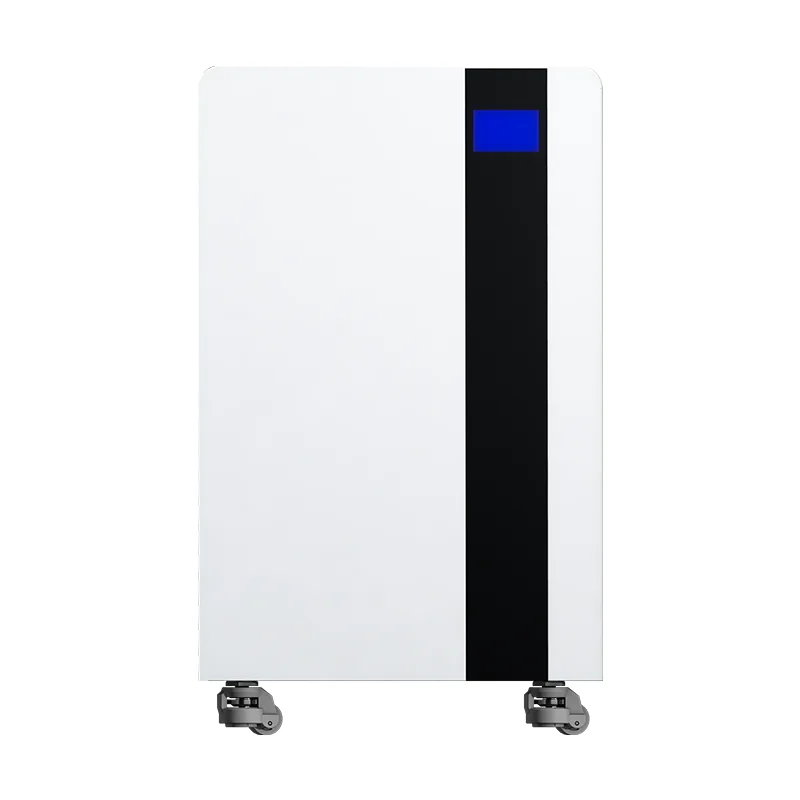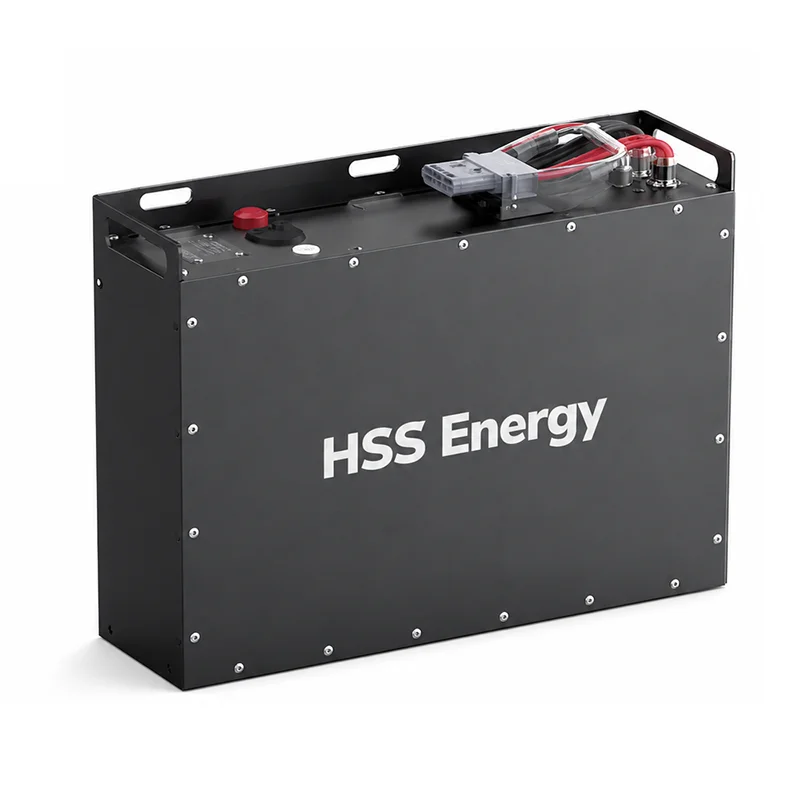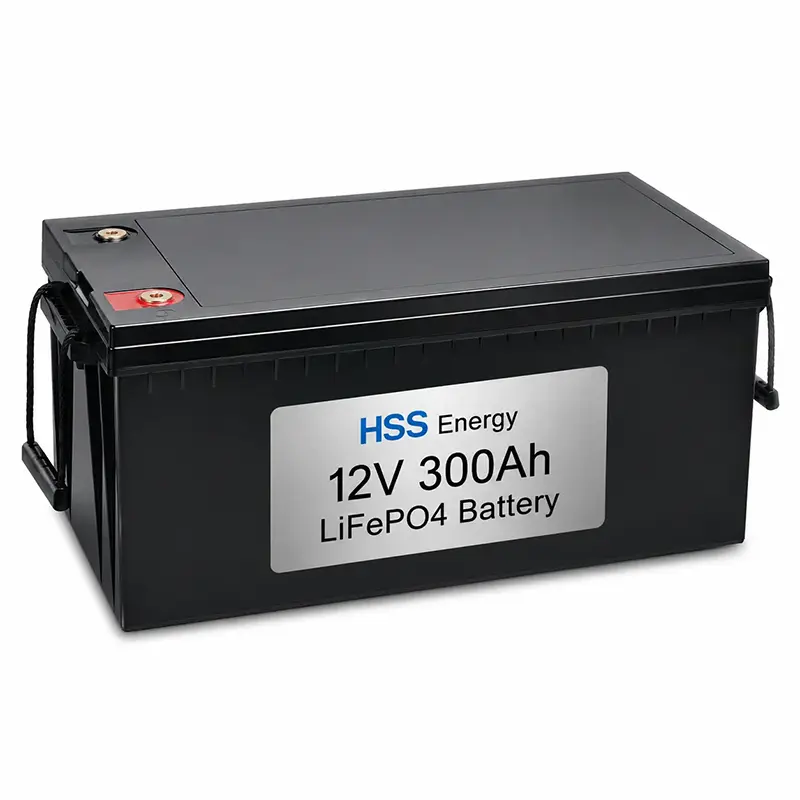
AGV またはモバイル ロボットのバッテリーは、電圧と容量の目標を満たすだけでは不十分です。実行時間、加速電流、充電ウィンドウ、バッテリー ベイの寸法、車両コントローラーとの通信、および動作スケジュールはすべて、最終的なパックの設計に影響します。 HSS Energy は、アプリケーションに照らして確認された電気的、機械的、通信パラメータを備えた、AGV、AMR、移動ロボット機器用のプロジェクトベースのリチウム電池システムを開発しています。
|
アプリケーションの焦点 |
電池の化学 |
充電 |
統合 |
|
AGV / AMR / モバイルロボティクス |
LiFePO4 リファレンス プラットフォーム |
プロジェクトごとの手動/ドック/オポチュニティ課金 |
CAN / RS485 およびプロジェクト定義のインターフェイス |
同じ公称電圧を使用する 2 台の AGV には、まったく異なるバッテリー パックが必要になる場合があります。軽量倉庫 AMR は長期間中程度の電流で動作する可能性がありますが、輸送用 AGV は加速、昇降、または傾斜動作中に短時間の大電流イベントが発生する可能性があります。したがって、バッテリーはデューティサイクルから定義する必要があります。
|
エンジニアリングインプット |
何が決まるのか |
|
車両動作電圧 |
シリーズ構成と充電器電圧 |
|
平均負荷と稼働時間 |
必要な使用可能なエネルギーと実行時間 |
|
ピーク負荷とピーク持続時間 |
BMS、セル、ケーブル、コネクタの電流能力 |
|
バッテリーベイ/取り付けスペース |
筐体サイズ、端子位置、機械的レイアウト |
|
充電ウィンドウ |
充電電流と充電戦略 |
|
車両コントローラ |
通信プロトコルと信号マッピング |
|
動作環境 |
温度、筐体および保護要件 |
次の構成は、提供された HSS 参照データに基づいています。ソースマテリアルで固定されていないパラメータは、一般的な値が割り当てられるのではなく、プロジェクトで確認されたままになります。
|
パラメータ |
HSS リファレンス構成 / プロジェクトの確認 |
|
市場電圧クラス |
24V級 |
|
公称電圧 |
25.6V |
|
構成 |
8S LiFePO4 |
|
容量 |
60Ah |
|
名目エネルギー |
1.536kWh |
|
上限充電基準 |
29.2V (8×3.65V);最終的な充電器プロファイルプロジェクトが確認されました |
|
チャージ方法 |
CC-CV;マニュアル / ドック / プロジェクトごとの機会請求 |
|
連続電流/ピーク電流 |
AGVの負荷とピーク持続時間からプロジェクトを確認 |
|
コミュニケーション |
CAN / RS485 プロジェクト選択可能。プロジェクトによってマッピングが確認されました |
|
筐体・重量 |
バッテリーベイのレビュー後にプロジェクトが確認されました |
|
コネクタ/ピン配列 |
プロジェクト構成 |
能力だけでは、AGV がシフトを完了できるかどうかは決まりません。エネルギー要件は、移動、アイドル時間、加速、荷物の持ち上げやツーリング、充電の機会など、実際の動作サイクルから推定する必要があります。ピーク電流は、平均エネルギー消費とは別にチェックする必要があります。
|
サイズに関する質問 |
エンジニアリングチェック |
|
AGV は充電の間にどれくらいの時間動作しなければなりませんか? |
公称容量だけではなく、デューティサイクルから使用可能なエネルギーを推定します |
|
通常の運転電流はどれくらいですか? |
熱負荷と連続放電要件を確認する |
|
最大の短期電流はどれくらいですか? |
セル、BMS、ケーブル、コネクタの機能を確認する |
|
ピークはどれくらい続きますか? |
短い加速ピークと持続的な高負荷を区別する |
|
AGV は休憩中に充電できますか? |
機会充電により、必要な車載エネルギーが削減される可能性があります |
|
予備費はいくら必要ですか? |
ルートと充電信頼性に応じてSOC動作ウィンドウを設定 |
充電戦略はバッテリー設計の一部です。付属の 24V クラスのリファレンスは CC-CV 充電アプローチをサポートしており、物理的な充電方法はプロジェクトによって選択されます。 AGV システムに応じて、充電は手動で行うことも、ドックベースで行うことも、計画停止中の機会充電として手配することもできます。
· 手動充電: 定義された充電期間中車両を停止できる場合に適しています。
· ドック充電: 充電インターフェースと制御ロジックはドッキング配置に適合します。
· オポチュニティ充電: 充電器、バッテリー、ルート戦略がサポートする場合、短い充電期間を運用スケジュールに組み込むことができます。
· 最終的な充電電流、コネクタ/接点の設計、および制御信号は、充電機器と車両コントローラーで確認する必要があります。
AGV およびロボット工学プロジェクトの場合、BMS は単なる保護デバイスではありません。また、車両のコントローラーに操作情報を提供することもできます。提供されたリファレンスは、プロジェクトで選択可能な CAN または RS485 通信をサポートしており、プロジェクトに対して確認されたプロトコル マッピングを備えています。
|
BMS / インターフェースアイテム |
プロジェクトの役割 |
|
電圧、電流、温度の監視 |
バッテリ動作状態と保護入力 |
|
過充電/過放電保護 |
設定されたバッテリー制限を超えた動作を防止します |
|
過電流/短絡保護 |
異常な電気的状態に対応します |
|
温度保護 |
温度が設定された制限を超えた場合の動作を制御します |
|
SOCデータ |
実装されている場合は、残量エネルギー表示と充電決定をサポートします |
|
CAN/RS485 |
確認されたプロトコルに従った車両/BMS通信 |
|
プロトコルマッピング |
信号定義と通信動作をお客様と確認 |
AGV バッテリーは、多くの場合、既存のバッテリー ベイによって制約されます。したがって、機械設計を凍結する前に、筐体の寸法、ハンドルの位置、ケーブル出口、コネクタの位置、およびサービスアクセスを検討する必要があります。付属のリファレンスでは、プロジェクトの確認のためにエンクロージャ、重量、コネクタ、およびピン配置が開いたままになっています。
· バッテリーベイの寸法と取り付けポイント
· 金属製またはその他のプロジェクトに適した筐体構造
· 電流と車両インターフェースに応じたコネクタとケーブルの選択
· 端子/コネクタの位置とケーブルの取り出し方向
· 必要に応じてディスプレイまたはステータス インターフェイスを表示します
· サービスへのアクセス、持ち上げおよび交換の要件
· プロジェクト固有のラベルと識別
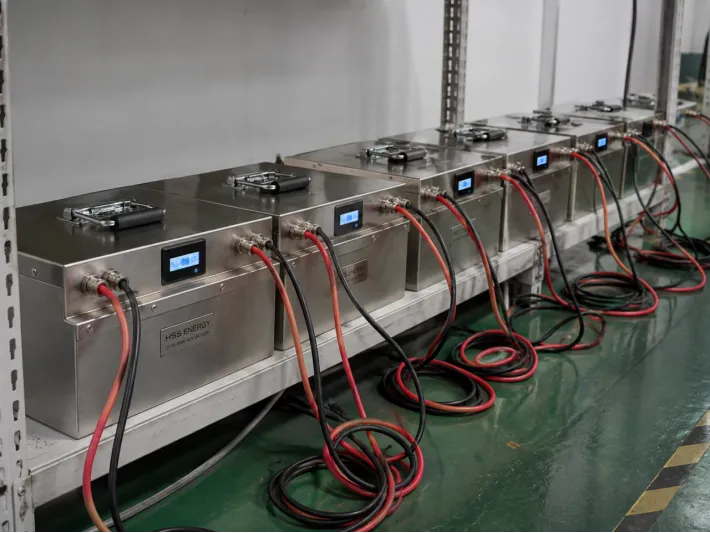
バッチ電気検証中の HSS Energy AGV バッテリー ユニット
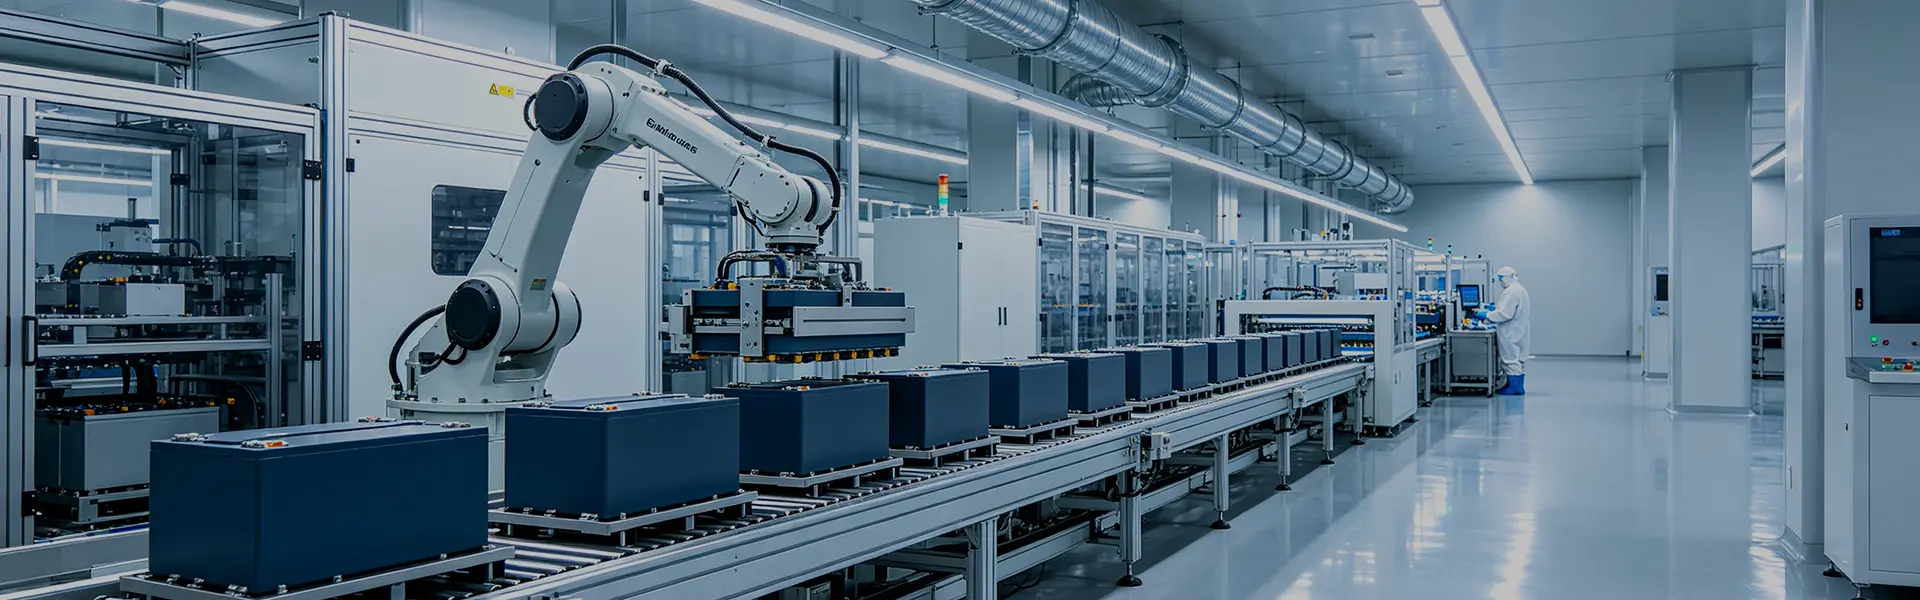
カスタム AGV バッテリーの場合、生産管理ではパックの一貫性と車両にとって重要なインターフェイスの両方を確認する必要があります。検証は、単一の一般的なチェックリストではなく、承認されたプロジェクト仕様に対して定義されます。
· バッテリー電圧と電気検査
· BMS の機能と保護のチェック
· 承認された構成に従った充電/放電の検証
· CANまたはRS485が指定された通信チェック
· コネクタ、ケーブル、ピン配列の検査
· 取り付けられた場所のディスプレイ/ステータスの確認
· 機械的および外観検査
· 出荷前のプロジェクト固有の最終検査
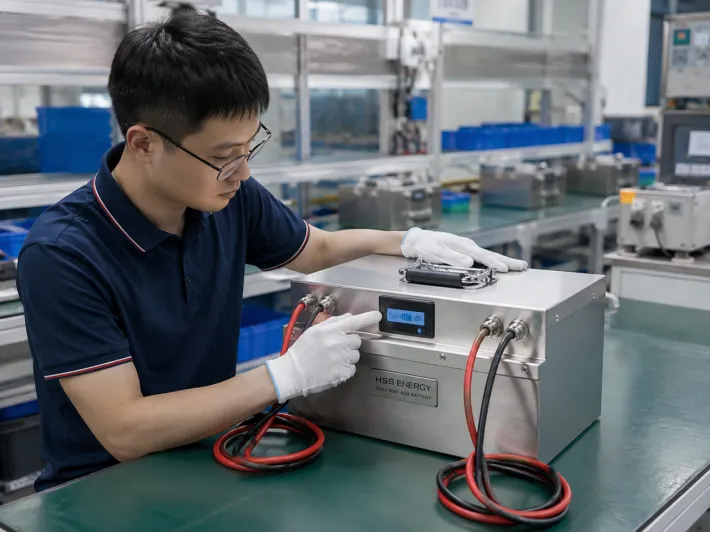
HSS Energy AGV バッテリー アセンブリの最終機能検査
|
応用 |
バッテリー設計の焦点 |
|
倉庫用AGV |
ランタイム、ルートサイクル、ドッキング、車両通信 |
|
AMR |
コンパクトな統合、SOC 情報、頻繁な充電機会 |
|
マテハンロボット |
加速時およびペイロード移動時のピーク電流 |
|
自律型カート/タガー |
長い動作時間と繰り返し可能な充電スケジュール |
|
検査ロボット |
コンパクトなパッケージングとアプリケーション固有のランタイム |
|
サービス・移動ロボット |
機械的統合、低電圧プラットフォーム、通信のニーズ |
|
ステップ |
ステージ |
出力 |
|
1 |
車両データ |
電圧、負荷、実行時間、バッテリーベイ、充電器、コントローラー |
|
2 |
電池のご提案 |
化学的性質、シリーズ構成、容量および電気的アーキテクチャ |
|
3 |
インターフェースの確認 |
コネクタ、ピン配置、CAN/RS485 マッピング、充電インターフェイス |
|
4 |
サンプル |
合意された構成に基づいて構築されたプロトタイプ パック |
|
5 |
車両試験 |
ターゲット機器でのランタイム、ピーク負荷動作、充電および通信のチェック |
|
6 |
確認 |
検証後に仕様とインターフェイスが凍結される |
|
7 |
生産 |
バッチ生産とプロジェクト固有の検査 |
|
質問 |
はい/必須の場合 |
次のチェック |
|
既存の AGV 電圧プラットフォームですか? |
車両電圧を開始点として使用する |
充電器とコントローラーの電圧範囲を確認する |
|
充電なしのフルシフト操作? |
必要な使用可能なランタイムのサイズ |
平均負荷の確認とSOCの確保 |
|
充電停止は可能ですか? |
ドックまたは機会の充電を評価する |
許容充電電流と接点・インターフェース設計の確認 |
|
高加速・リフト荷重? |
ピーク電流を個別に扱う |
ピーク振幅と持続時間を確認する |
|
車両通信は必要ですか? |
必要に応じて CAN または RS485 を選択します |
プロトコルと信号のマッピングを確認する |
|
固定バッテリーベイ? |
利用可能なスペースに合わせた機械設計 |
エンクロージャ、コネクタ、サービスへのアクセスを確認する |
認証とトランスポートに関するドキュメントは構成ごとに異なります。入手可能な文書は、最終的なバッテリーのモデル、仕向け先の市場、および顧客の要件と照らし合わせて確認する必要があります。 HSS Energy は、承認されたプロジェクトに該当するドキュメント パッケージを利用可能な場合に提供できます。
AGV およびロボットのバッテリーは対象機器に合わせてカスタマイズされるため、その正確な構成が関連する証明書またはレポートに含まれていない限り、認証範囲はすべての電圧、容量、エンクロージャ、またはインターフェースのバリエーションをカバーすると想定すべきではありません。
· AGV / AMR / ロボットの種類と用途
· 公称システム電圧と許容電圧範囲
· 平均動作電流または電力
· ピーク電流とピーク持続時間
· 充電間の必要な実行時間
· 毎日の営業時間/シフトパターン
· バッテリーベイの寸法と取り付けの制約
· 現在のパックを交換する場合、既存のバッテリーの詳細
· 充電方法と充電器の仕様
· CAN / RS485 要件とプロトコルのドキュメント
· コネクタ、ピン配置、およびケーブルの要件
· 動作温度と設置環境
· 対象市場、認証要件、推定数量
このページに示されている 25.6V 60Ah / 1.536kWh 構成は、提供されたプロジェクト データに基づく HSS リファレンス構成です。汎用の AGV バッテリー仕様ではありません。連続電流、ピーク電流、エンクロージャ、重量、コネクタ、ピン配置、通信マッピング、および最終的な充電器プロファイルはプロジェクトで確認されたままです。
最終的なバッテリ電圧範囲、容量、電流制限、BMS 設定、通信プロトコル、機械構造、コネクタ システム、充電パラメータおよび文書は、承認されたプロジェクト データシート、技術契約、サンプル確認、PI または契約の対象となります。ウェブサイトの情報が承認されたプロジェクト文書と異なる場合は、承認されたプロジェクト文書が優先されます。
車両の電圧、負荷データ、必要な実行時間、ピーク電流、バッテリー ベイの寸法、充電方法、通信要件を送信します。 HSS Energy は、これらの入力を使用して、ターゲット機器上で検証する必要があるバッテリー アーキテクチャとインターフェイスを定義できます。